Een voerstation voor je huisdier, te bedienen via internet
Ben je een dag of een paar dagen weg en is je hond of kat nog thuis? Dan is het handig als je op afstand af en toe wat eten kunt geven. Zo maak je dat zelf.
Wat je nodig hebt
- Een 5V-stappenmotor met ULN2003-driver
- Een NodeMCU-bordje (ESP8266)
- Een paar jumperkabels
Software
Het voerstation wordt aangestuurd door een kleine microcontroller met wifi. Een ander bordje kan ook, zoals een ESP32 of een Arduino met een ethernetshield. Ik heb de firmware geschreven in PlatformIO, maar een andere ontwikkelomgeving werkt ook.
Om het voerstation met je wifi te verbinden, pas je deze regels aan in
main.cpp:
const char* ssid     = "SSID";
const char* password = "Password";
Zodra de firmware erop staat, wacht de microcontroller op het ingestelde IP-adres op een
verzoek naar /feedCat. Met de parameter move geef je aan hoe
ver het klepje opengaat, en dus hoeveel eten eruit komt. Bij mij ziet zo’n verzoek er zo
uit:
http://192.168.2.55/feedCat?move=70Hoe ver het klepje open moet, is even uitproberen: dat hangt af van de grootte van de brokjes en van hoeveel je wilt geven.
Behuizing
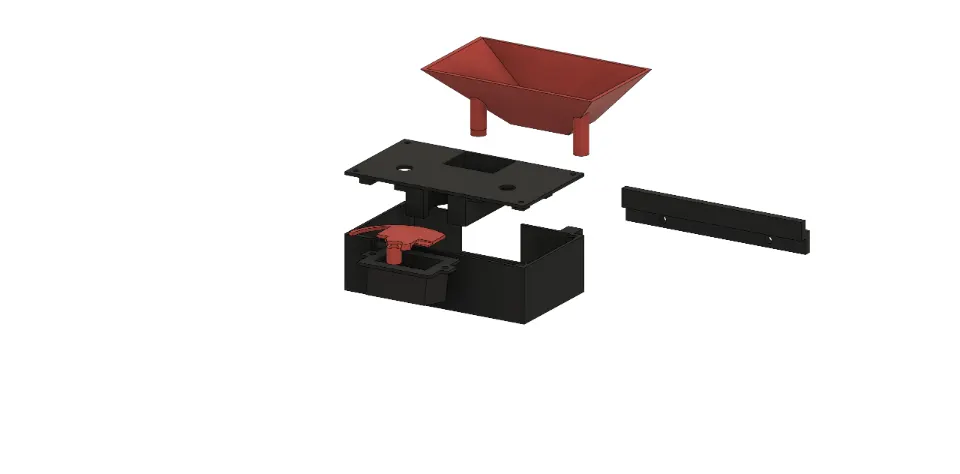
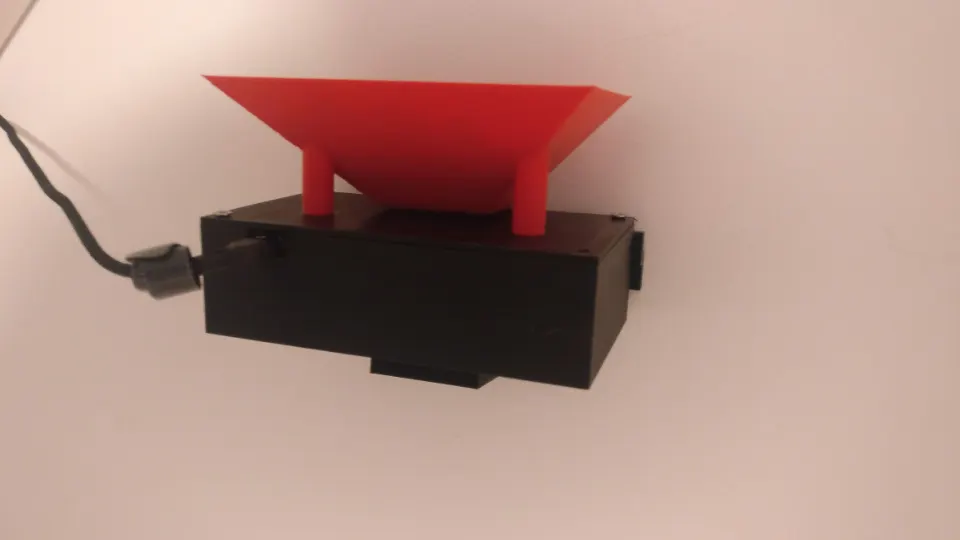
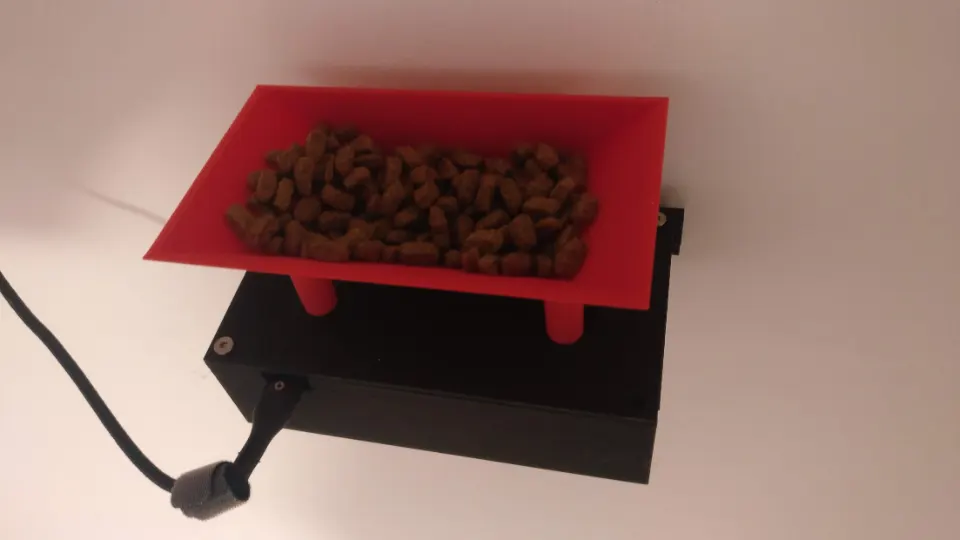
Ik heb de behuizing in zwart en rood PLA geprint, maar andere materialen kunnen ook. De STL-bestanden zitten in de download onderaan deze post.
De onderdelen zet je in elkaar met schroeven, in schroefdraadinzetstukken die ik met een soldeerbout in het plastic heb gesmolten. Ik heb er ook een muurbeugel bij gemaakt, zodat je het bakje makkelijk van de muur pakt om het bij te vullen.
Elektronica
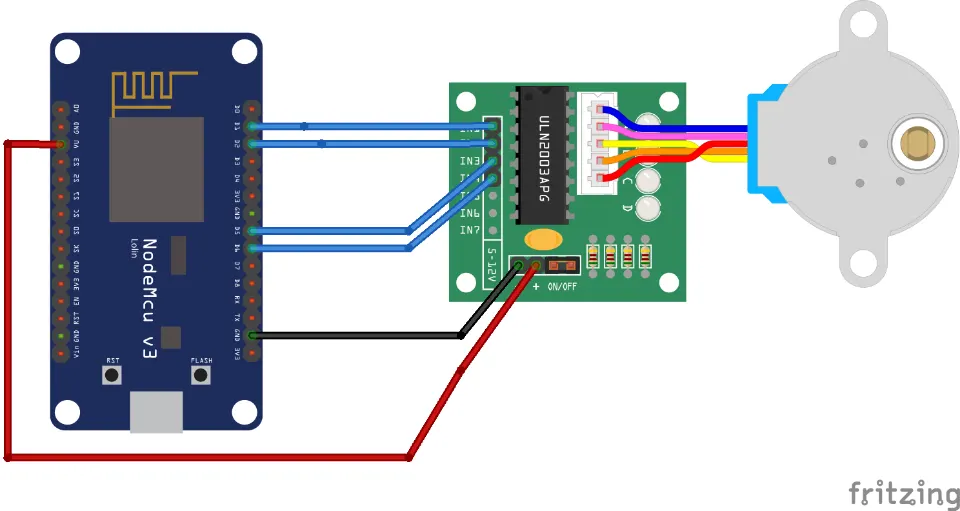
Zo sluit je de NodeMCU aan op de driver van de stappenmotor:
- D1 → IN1
- D2 → IN2
- D5 → IN3
- D6 → IN4
- VU → 5V +
- GND → 5V −